
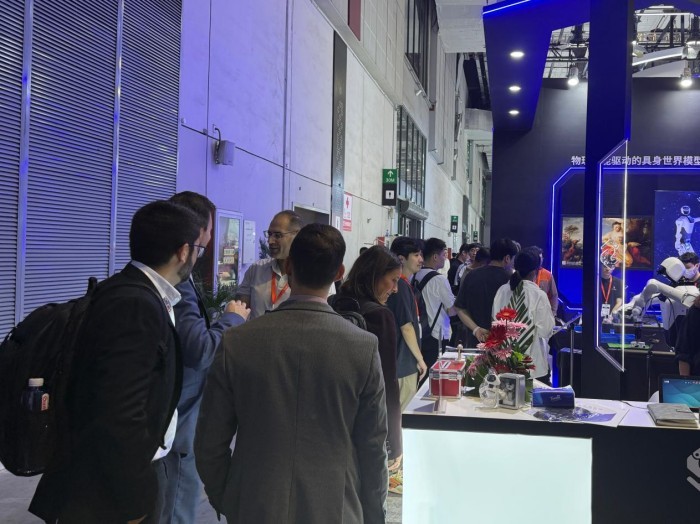
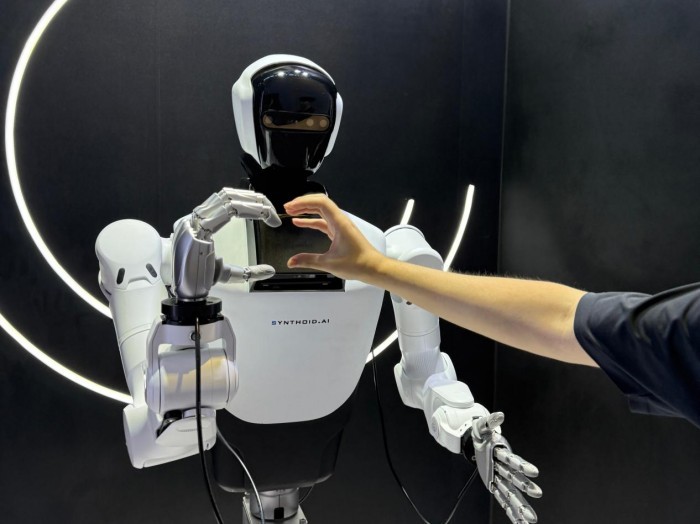
10月12日至16日,第26屆中國國際工業博覽會在國家會展中心(上海)舉行。開展首日,賽索德智能新一代工業級具身智能機器人 SynRobot 03 正式亮相,吸引眾多制造企業代表、行業專家及專業觀眾駐足交流。

圍繞柔性打螺絲、PCB板裝配、雙臂協同及多模態人機交互等現場演示,SynRobot 03在工件存在位置偏差和接觸不確定性的情況下,依托3D空間感知與6D力覺智能實時調整動作,穩定完成定位、貼合、裝配和質量確認,直觀展示了具身智能從“完成單一動作”走向“嵌入真實工藝流程”的應用能力。現場交流中,觀眾還圍繞機器人如何適應多品種生產、實現免示教換型以及接入現有產線等問題展開深入探討。
賽索德智能此次展示的重點,不僅是一臺機器人本體,更是一套可面向工業現場持續擴展的機器人作業單元。該作業單元以機器人本體為核心,融合視覺感知、末端工具、工位集成與生產數據等要素,可圍繞具體工位任務形成從環境識別、工具使用、柔性裝配、視覺確認到質量判斷的完整工作流程,并進一步接入上下料、巡檢、操作輔助及多機器人協同等應用環節。
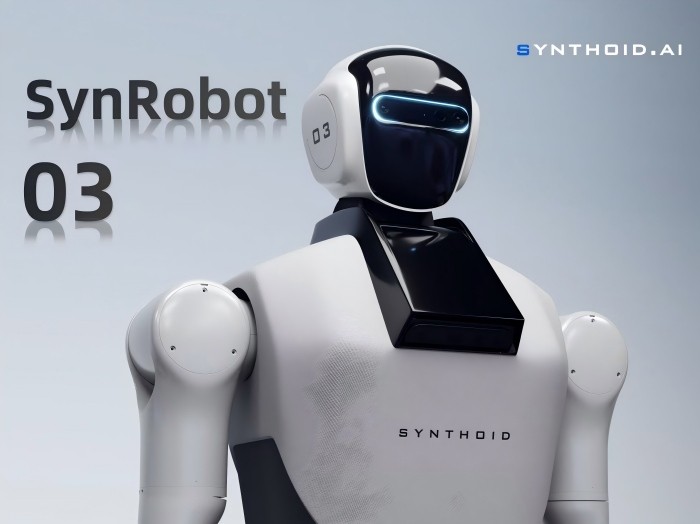
SynRobot 03介紹
作為賽索德智能自研的新一代工業級具身智能機器人,SynRobot 03融合 Embodied CoT 具身推理、Knowledge-Augmented 3D 三維空間智能、Neural Reflex 6D 力覺智能與 In-Domain Adaptation 真實世界自主學習等技術能力,支持動態重規劃、力反饋和免示教換型,能夠針對現場環境變化和工件差異進行感知、判斷與調整。
SynRobot 03具備18 DOF全身協同控制能力,雙臂總負載達10kg,雙臂重復定位精度可達0.1mm,力覺采樣頻率不低于5kHz,并搭載2000 TOPS AI算力、雙目RGBD視覺、雙激光雷達SLAM導航和360°全向移動底盤,可面向3C、汽車制造等行業執行精密裝配、雙臂協同、柔性搬運及工位操作等任務。
精密裝配現場演示:從感知、決策到閉環執行
在展會現場,SynRobot 03圍繞工業裝配中的典型工序進行演示,重點呈現機器人如何將視覺、力覺、末端工具和雙臂協同能力組合起來,完成具有不確定性的真實任務。
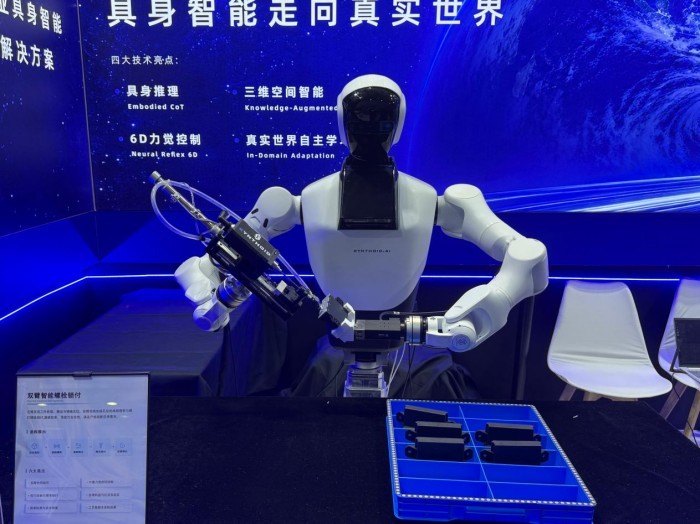
柔性打螺絲:工具使用、具身決策與質量閉環一體化
在柔性打螺絲演示中,SynRobot 03依次完成工件識別、視覺定位、力覺尋位、夾持保持、工位送料、恒力貼合、螺紋鎖付和質量判定等多階段作業,完整展示面向真實工業流程的自主工具操作能力。
在作業過程中,SynRobot 03通過多模態具身感知與工業世界模型,持續理解工件、工具、機器人本體與裝配環境之間的動態關系,并由具身策略模型根據當前狀態實時生成后續動作。
面對來料偏差、工件姿態變化、接觸不確定性以及裝配過程中的局部擾動,機器人不再依賴單一固定軌跡,而是基于視覺、力覺和工具狀態進行實時閉環調整。在電批接近螺孔、進入接觸和執行鎖付的過程中,系統能夠持續判斷當前作業是否處于合理狀態,并動態修正末端位姿、接觸姿態與執行策略。
在鎖付完成后,機器人進一步結合工具狀態、裝配過程信息和工藝約束,對當前工序進行結果判定,實現從感知、操作、接觸控制到質量確認的完整閉環。關鍵過程數據還可同步記錄,為后續質量追溯和工藝優化提供數據基礎。
這一演示體現了 SynRobot 03從“執行一條預設軌跡”向“理解工序、預測狀態并自主完成任務”的能力升級,也展示了工業世界模型與具身智能模型在工具使用、柔性裝配和質量控制場景中的實際落地價值。
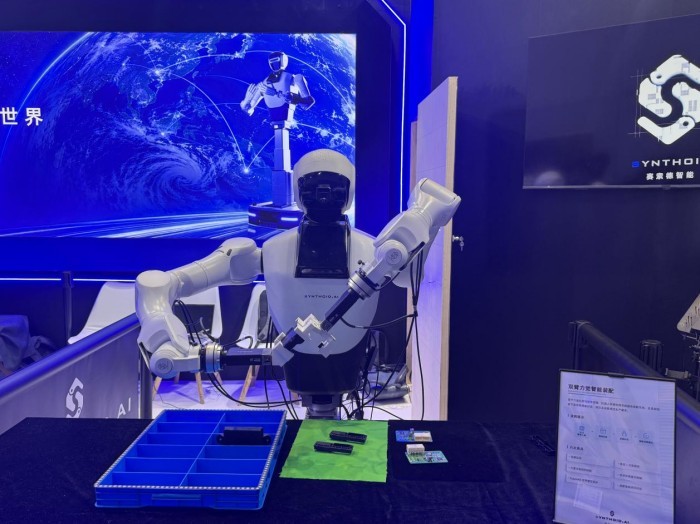
PCB板裝配:工業世界模型驅動的柔性裝配與雙臂協同
在PCB板裝配演示中,SynRobot 03首先通過多模態感知系統識別PCB、盒體及裝配區域,并基于工業世界模型建立零部件、機器人雙臂與工作空間之間的空間和物理關系,隨后自主完成PCB抓取、對位、入盒和盒蓋扣合。
不同于依賴高精度夾具和固定軌跡的傳統自動化系統,SynRobot 03能夠在真實裝配過程中持續理解接觸狀態,并根據物理交互結果動態調整動作。當PCB插入過程中出現輕微碰撞、偏位或局部干涉時,機器人會主動回撤并重新規劃局部操作策略,通過小范圍自主探索尋找更合理的插入路徑。
這一過程體現的并不僅是柔順控制,而是機器人利用具身模型對當前物理狀態進行理解,并結合世界模型對后續接觸結果進行預測,從而在裝配誤差和環境不確定性存在的情況下自主修正動作。
在盒蓋扣合階段,SynRobot 03進一步發揮雙臂協同能力:一側機械臂穩定保持盒體,另一側機械臂根據實時接觸狀態完成盒蓋定位、姿態調整和柔性扣合。系統能夠識別不同階段的接觸關系,并根據局部約束不斷調整裝配策略,使機器人能夠在狹小空間和復雜接觸條件下完成穩定作業。
針對PCB及電子器件對碰撞和異常受力較為敏感的特點,SynRobot 03還能夠對非預期接觸進行實時判斷,并主動調整或終止當前動作,降低對器件和結構件造成機械損傷的風險。
這一演示集中體現了 SynRobot 03在工業世界模型、具身智能策略、多模態感知、雙臂協同和柔性裝配方面的綜合能力。機器人不再只是機械地執行動作,而是在作業過程中持續回答三個問題:當前發生了什么、下一步可能發生什么、應該采取什么動作。
這也是 SynRobot 03面向工業具身智能的重要能力路徑——讓機器人從傳統自動化中的“軌跡執行器”,逐步演進為能夠理解物理世界、預測作業結果并自主完成復雜工業任務的智能作業單元。
從單點任務到可擴展作業單元
圍繞工業客戶對柔性生產和快速換型的需求,賽索德智能將 SynRobot 03定位為可嵌入現有生產流程的作業單元核心。通過機器人本體、視覺感知、末端工具、工位接口和生產數據的組合,機器人能夠從明確的工位任務切入,逐步擴展至更多工序和應用邊界。
在具體應用中,SynRobot 03可覆蓋柔性裝配、工具使用與緊固、視覺檢測與確認、取放與上下料、巡檢與操作輔助等任務,并具備與其他機器人及生產系統協同的擴展潛力。其免示教換型和動態重規劃能力,有助于降低產線改造和換型成本,適應多品種、小批量及工藝持續變化的制造需求。
從工業任務到自然交互
除工業裝配演示外,現場還設置了多項輕量化人機交互展示。SynRobot 03將進行比耶、點贊、比心、剪刀石頭布和手勢舞等互動演示,展示機器人對人體動作和手勢指令的感知與響應能力。
從精密裝配中的力覺控制,到日常互動中的動作理解,SynRobot 03所展現的并非預先設定的固定動作集合,而是對環境、任務和人的多模態感知與響應能力。工業場景要求機器人穩定、準確地完成任務,而自然交互則進一步考驗機器人對人體動作和意圖的理解,這兩類能力共同構成具身智能走向真實世界的重要基礎。
賽索德智能表示,具身智能的價值最終需要通過真實場景中的任務完成來驗證。未來,公司將持續圍繞工業現場的核心工位任務,推動感知、推理、操作、工具使用和生產數據閉環的融合,讓機器人更好地適應復雜環境,承擔更多需要感知、判斷與協同的工作。
展會信息
展會:第26屆中國國際工業博覽會
時間:10月12日至16日
地點:國家會展中心(上海)
展位:8.1H-A016
SynRobot 03正在展出中,歡迎業界朋友蒞臨交流。
轉自:中國經濟新聞網


【版權及免責聲明】凡本網所屬版權作品,轉載時須獲得授權并注明來源“中國產業經濟信息網”,違者本網將保留追究其相關法律責任的權力。凡轉載文章及企業宣傳資訊,僅代表作者個人觀點,不代表本網觀點和立場。版權事宜請聯系:010-65363056。
延伸閱讀




